中文
 EN


IEEE T-ITS 2026|光明实验室提出陆空两栖机器人的地形交互式自主切换控制策略
![]() 发布时间:2026-06-12
![]() 作者:光明实验室
![]() 浏览:130次
光明实验室智能飞行与安全控制团队的论文“A Terrain-Interactive Autonomous Switching Control Strategy for the Land-Air Bimodal Robot”被智能交通领域国际权威期刊 IEEE Transactions on Intelligent Transportation Systems (IEEE T-ITS)接收,期刊最新分区为中科院计算机科学一区TOP期刊。该研究由光明实验室实习生杨松在刘洲研究员指导下完成。
A Terrain-Interactive Autonomous Switching Control Strategy for the Land-Air Bimodal Robot
Song Yang, Wenshuai Yu, Shoubin Chen, Fei Ma, Zhou Liu*, and Qingquan Li
研究背景
陆空两栖机器人融合了四旋翼优异的空间机动能力与轮式机器人超长的续航优势,在资源勘探、环境搜救等领域展现出巨大的应用潜力。当陆空机器人面对不同材质的非结构化障碍地形时,面临着极大的控制挑战:由于无法预知地形斜坡的具体角度和地面摩擦力,机器人难以直接判断能否仅凭地面模式成功跨越,传统方法通常采取保守策略,一遇到阻碍地形便频繁起飞跨越。因飞行能耗远高于地面能耗,传统策略极大地消耗了陆空机器人的电量。如何在保证三维空间可达性的前提下,最大化利用轮式地面模式以节约能耗,成了该领域亟待解决的关键难题。
方案框架
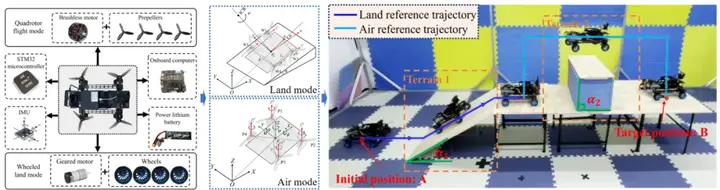
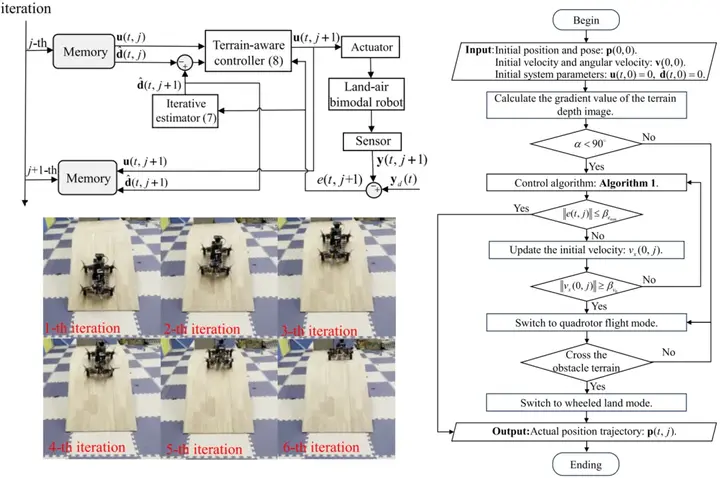
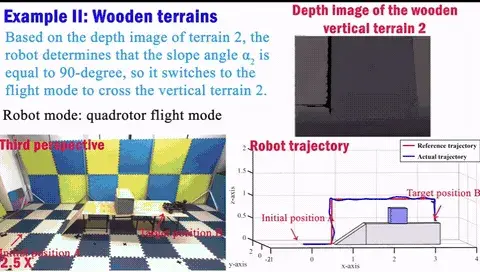
该研究将机器人的轮式地面模态与四旋翼飞行模态统一构建为一个二阶非线性状态空间模型,从而能够直接部署于低成本的微控制器中以实现近乎零延迟的模态切换控制;在机器人面对障碍地形时,首先利用深度相机判断地形是否为垂直障碍,如果是垂直地形则直接触发飞行模态,若判定为斜坡地形,则优先采用地面模式跨越。在地面模型下,该研究提出了一种不依赖精确动力学模型的地形感知学习控制算法进行多次学习,直至初始速度提升至安全极限且仍无法跨越斜坡地形时,才最终触发飞行模态,从而在确保三维空间全地形可达性的前提下,最大化利用轮式地面模式以实现显著的能耗节约。
实验验证
研究团队通过自研的一套集成轮式差速驱动与四旋翼飞行模态的陆空两栖机器人硬件平台,在室内场景以及室外水泥、草地斜坡等多种非结构化场景下进行了实机实测。实验结果表明,与现有用于陆空两栖机器人的模型预测控制方法(MPC)相比,该策略因免去了繁重的实时在线优化计算,使计算时间大幅缩短了约58.5%;同时,在面对包含垂直障碍的复杂目标轨迹时,传统MPC方法由于缺乏自主模态切换能力,而本研究的自主模式切换控制策略,不仅实现了全轨迹的高精度完美跟踪(平均均方根误差低至0.0449m),还成功在水泥,草地斜坡等无法翻越的复杂地形中安全、自主地切入飞行模态,从实机层面高效验证了该框架在复杂三维空间中的全地形可达性与极佳的控制精度。
总结与未来展望
本论文为首次针对陆空两栖机器人自主翻越未知非结构化斜坡地形进行的实机成功验证。该成果构建了一种多模态机器人在复杂环境下的自主化切换控制策略,在确保陆空两栖机器人具备全空间三维可达能力的同时,极大地降低了能量消耗。未来将利用三维视觉感知算法,以应对如凹多边形等更为复杂的几何障碍地形,让陆空机器人具备更强的先验智能与全自主避障能力 。
论文信息:
Title: A Terrain-Interactive Autonomous Switching Control Strategy for the Land-Air Bimodal Robot
Authors: Song Yang, Wenshuai Yu, Shoubin Chen, Fei Ma, Zhou Liu*, and Qingquan Li
Journal: IEEE Transactions on Intelligent Transportation Systems (IEEE T-ITS)
Accepted: May 2026
END
素 材 丨智能飞行与安全控制团队
编 辑 丨 李沛昱 曾小告
责 编 丨 陈贞儒
欢迎投稿、建议:gmlab@gml.ac.cn

 发布时间:2026-06-12
 作者:光明实验室
 浏览:130次