中文
 EN


AST 2026|光明实验室提出基于应急等级人工势场的无人机集群编队控制框架
![]() 发布时间:2026-06-19
![]() 作者:光明实验室
![]() 浏览:352次
光明实验室智能飞行与安全控制团队的论文“Adaptive safety-critical UAV formation control via emergency-level artificial potential field”成功被航空航天领域顶级期刊 Aerospace Science and Technology 2026(中科院一区TOP)正式接收。该研究由光明实验室实习生周文杰在刘洲研究员指导下完成。
Adaptive safety-critical UAV formation control via emergency-level artificial potential field
Wenjie Zhou, Wenshuai Yu, Jie Wang, Bo Zhang, Zhou Liu*, and Qingquan Li
研究背景
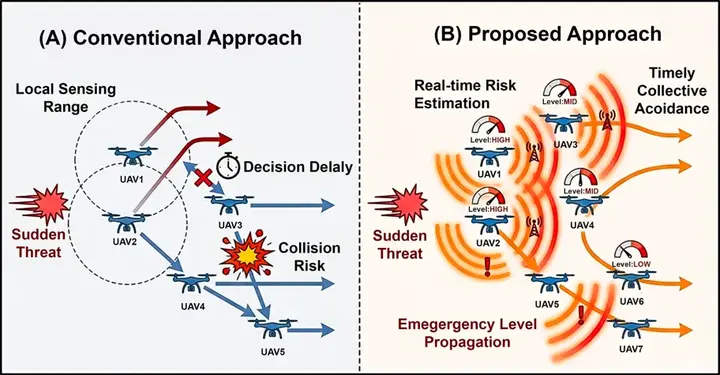
多无人机集群在城市低空的救援、侦察与巡检等任务中应用前景广阔。在分布式架构下,每架无人机仅依据邻居信息和自身有限的传感范围做决策——这带来良好的扩展性与鲁棒性,却也埋下隐患:任一时刻,只有集群中的一部分成员能直接探测到潜在威胁。
对于那些处于感知盲区、无法直接探测到障碍的无人机而言,威胁往往等到“传至面前”才被察觉,留给避险的时间极为有限。传统人工势场(APF)方法虽然计算简单、便于实时部署,但只对自身感知范围内的障碍做被动排斥反应,容易出现响应滞后、局部极小、抖振,甚至在动态障碍下发生碰撞。如何让“看不见威胁”的成员也能提前避险,是安全关键集群导航必须回答的问题。
方案框架
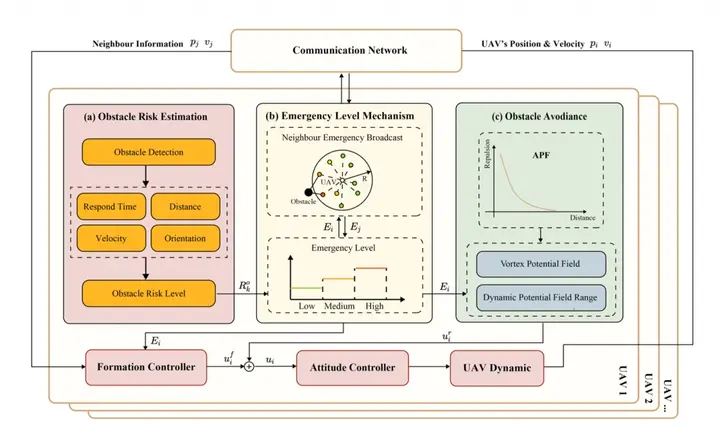
为在保持编队的同时实现对突发威胁的快速、安全响应,研究团队提出了基于“应急等级(Emergency Level)”的自适应安全关键编队控制框架,核心思路是把“风险”做成一个能在全队共享的轻量标量。
框架首先基于碰撞时间(Time-to-Collision)等瞬时威胁线索,对每架无人机进行实时风险评估,并经指数映射得到一个有界的“应急等级”,划分为安全、谨慎、警告、危急四个等级;随后通过一致性算法在邻居间共享该标量,使处于感知盲区的成员也能提前进入避险状态——个体的局部感知由此被扩展为全队共享的态势感知。
在此基础上,框架进一步引入应急感知通信权重,对处于高应急等级的节点进行降权,让风险更低的邻居主导一致性,避免个别成员的激进避障动作破坏整体队形。同时,引入沿切向的涡旋势场,平滑绕过动态障碍并缓解局部极小与抖振;势场作用范围随应急等级自适应扩张或收缩,并采用复合 Lyapunov 方法严格证明了系统的全局渐近稳定性,同时给出编队跟踪与避障的安全性保证,确保最小间距不低于安全距离。
实验验证
研究通过多组数值仿真,在静态与动态障碍、不同队形下验证了方法的有效性,并与四类代表性方法进行了系统对比:传统 APF、FastFormationAPF、VortexAPF 与本文 EmergencyAPF。
结果显示,本文 EmergencyAPF 在保持编队一致性的同时全程无碰撞,并在所有方法中保持最大的最小障碍间距和追踪精度,并在动态障碍下也能保障安全飞行。在通信失效场景中无人机失联所带来的影响被局部吸收并迅速衰减,集群表现出“优雅降级”——其余成员稳定有序地继续演化。
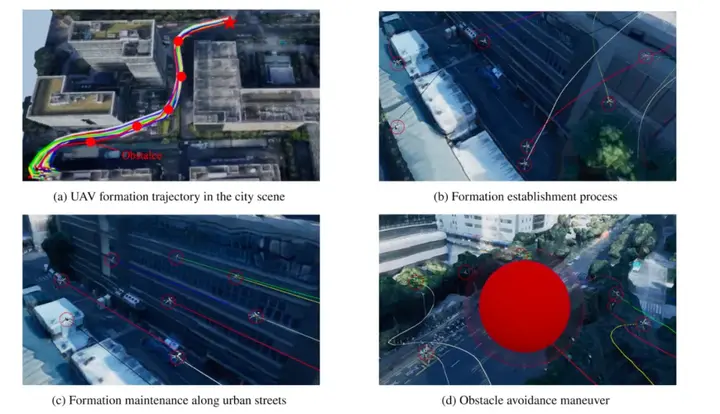
为弥合理论算法与实际部署之间的差距,在深圳玉塘片区重建三维城市场景,采用 QGroundControl + PX4 + RflySim + Unreal Engine 的软件在环架构,通过 MAVLink 传输控制指令,模拟无人机在城市场景下的飞行。无人机集群在高楼与街道峡谷间完成编队建立、保持与动态避障,进一步验证了框架的实用性与鲁棒性。
总结与未来展望
本研究以一个轻量的“应急等级”共享机制,让风险作为可共享资源在分布式集群内流动,把被动避障升级为主动协同避险,既保编队、又保安全,并具备严格的稳定性证明与跨越数值仿真到高保真城市实验的充分验证。未来,将计划该框架拓展到更大规模集群、强对抗与通信受限环境,并与学习型感知相结合,进一步面向城市空中交通(UAM)、低空物流、应急救援与集群巡检等安全关键场景,推动无人机集群从仿真走向真实部署。
论文信息:
Title:Adaptive safety-critical UAV formation control via emergency-level artificial potential field
Authors:Wenjie Zhou, Wenshuai Yu, Jie Wang, Bo Zhang, Zhou Liu, Qingquan Li
Journal:Aerospace Science and Technology (AST)
Accepted:June 2026
DOI: 10.1016/j.ast.2026.112766
END
素 材 丨智能飞行与安全控制团队
编 辑 丨 李沛昱 曾小告
责 编 丨 陈贞儒
欢迎投稿、建议:gmlab@gml.ac.cn

 发布时间:2026-06-19
 作者:光明实验室
 浏览:352次