中文
 EN


具身智能领域顶刊新成果!Leap-SLAM:让多机器人用“蛙跳”战胜地下隧道建图“退化”挑战
![]() 发布时间:2026-06-29
![]() 作者:光明实验室
![]() 浏览:389次
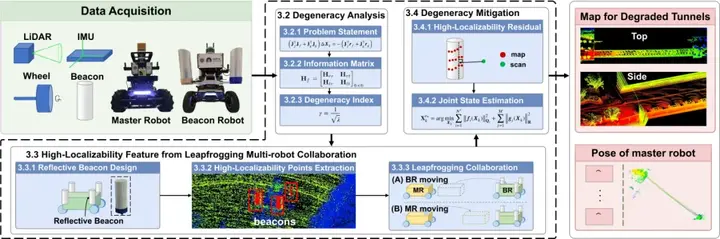
光明实验室泛在感知与空间智能团队在计算机领域顶级期刊《Information Fusion》(中科院一区 Top,影响因子 15.5)上发表了最新具身机器人领域研究成果——《Leap-SLAM: Degeneracy-Mitigated Robust SLAM with Leapfrogging Multi-robot Collaboration in Tunnels》 。 针对长直隧道等典型几何退化环境中定位易丢失的行业难题,该研究首次提出了一种基于多机器人“蛙跳式”退化补偿鲁棒 SLAM 框架,成功实现了千米级无 GNSS 信号隧道中的分米级稳健定位与精准建图。
Leap-SLAM: Degeneracy-Mitigated Robust SLAM with Leapfrogging Multi-robot Collaboration in Tunnels
Chen, Shoubin, Chen, Jiasheng, Zhang, Baiyang, Yan, Maosheng, Li, Jianping, Zhang, Bo, & Li, Qingquan. (2026).
核心内容-技术痛点:几何退化引发的里程计漂移
在隧道、地下管廊等无GNSS信号的非暴露空间,环境四面墙壁高度相似、几何特征相对缺乏,易使传统LiDAR SLAM遭遇“几何退化”。此类场景下,观测数据约束不足,导致机器人里程计剧烈漂移,生成的点云地图出现严重错位、尺寸缩水。现有研究多被动减弱漂移或依赖布设复杂的固定基站,难以支撑自主动态探索需求。
解决方案:多机器人“蛙跳式”协同机制
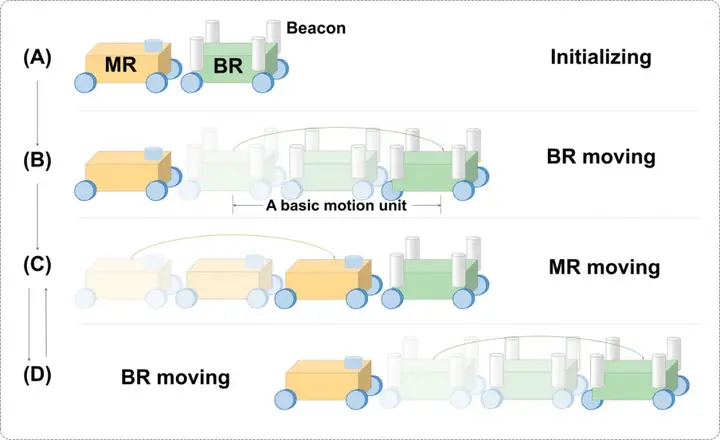
为解决上述退化问题,Leap-SLAM框架创新性地引入了多机器人协同观测机制,通过两台机器人之间的动态配合提供外部约束:
信标机器人(BR,Beacon Robot):车体对称配置了4个具备高反射率的圆柱形便携式强反光信标 ,在LiDAR视场中提供高信噪比的特征点。
主控机器人(MR,Master Robot):负责实时对环境特征进行退化矩阵分析。当检测到自然退化指标触发阈值时,算法将优化权重聚焦于BR的强反光信标,以此提取稳定的外部约束,抑制前行方向的累积漂移。
两台机器人采用交替递进方式前进。一台机器人先行推进,停稳后充当动态已知基准点;后行机器人基于已知基准进行观测并跟进,通过如此循环交替的策略,彻底摆脱了系统对隧道自然几何特征的强依赖性 。
实验验证与退化抑制效果
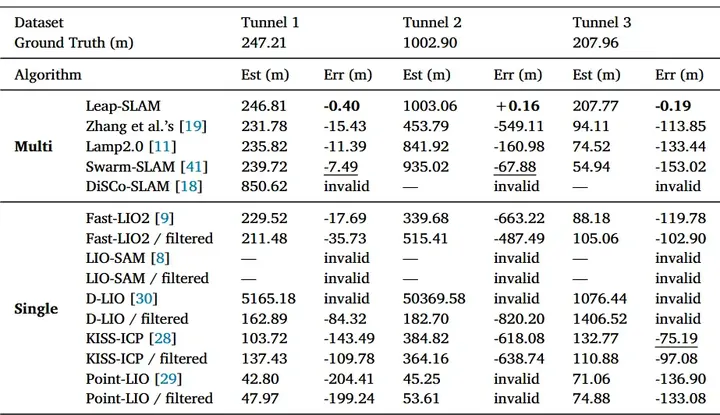
团队在短交通隧道、超长公路隧道以及人行隧道等三种真实的恶劣退化场景下进行了实车验证。
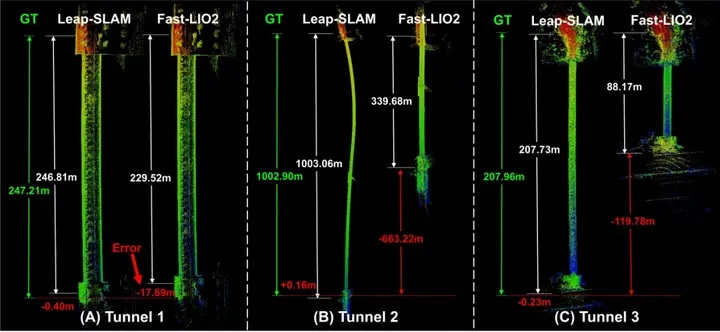
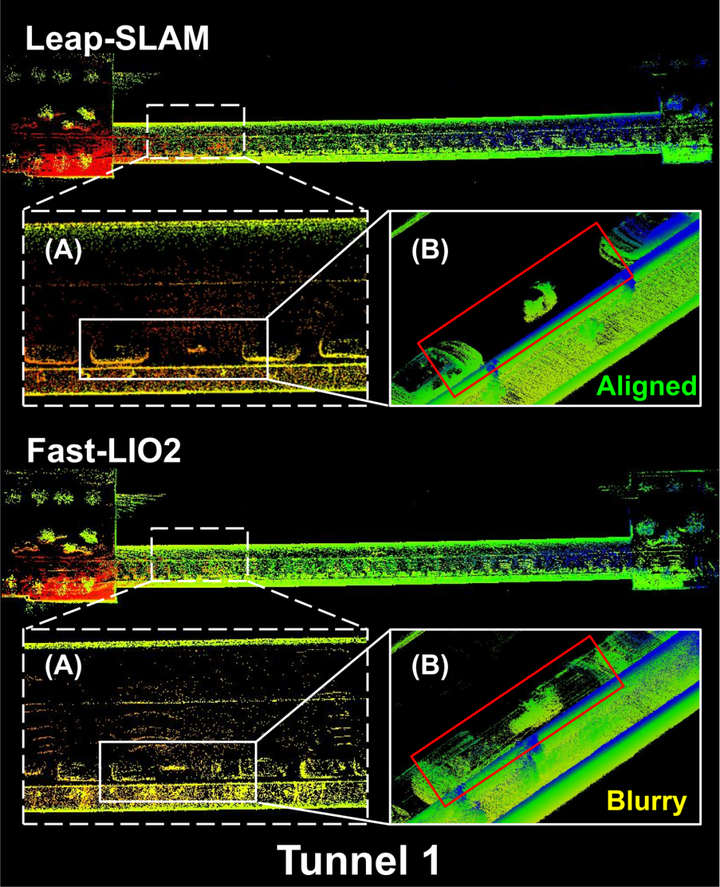
对比算法表现:传统单机前沿算法在进入退化隧道后,因缺乏有效的一维尺度纠偏,算法产生严重退化负效应,导致构建的三维地图在纵向长度上严重缩水,且伴随大量重影与局部重叠,无法用于高精度定位与巡检任务。
Leap-SLAM表现:实验结果表明,Leap-SLAM在长距离退化场景下表现出极强的鲁棒性,估计轨迹终点与真实世界高度吻合。全局点云地图结构完整、比例严谨;局部层面有效消除了由位置漂移引起的“鬼影”和模糊现象,车辆等环境物体的边缘几何轮廓清晰可见。
团队与项目致谢
论文第一作者为实验室研究人员陈首彬,第二作者为团队的硕士研究生陈佳胜,同时受到团队张博老师和李清泉院士的指导。论文其他作者还包含张柏洋、鄢茂胜、李建平。本研究得到了深圳市自然科学基金青年B类项目及国家自然科学基金项目的资助。
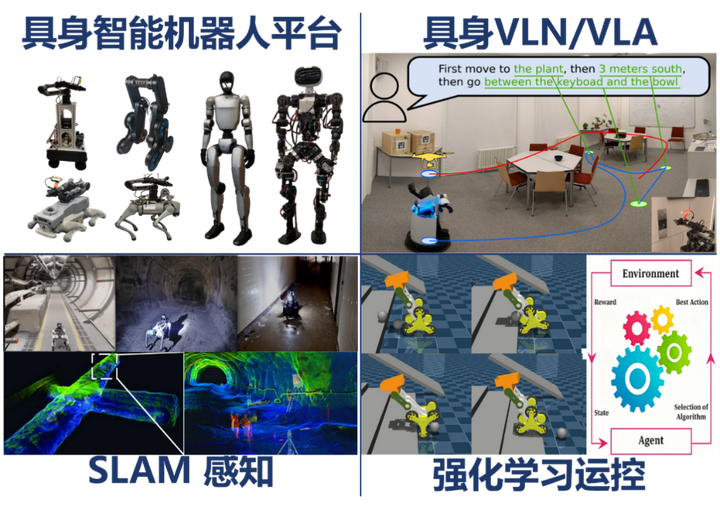
团队具身智能小组研究领域包含:具身智能机器人及无人系统平台集成; SLAM感知;具身VLN/VLA;强化学习运控;非暴露空间自主探测。团队长期招聘博士后、全职序列(研究员、副研究员)和研究型实习生,招收优秀硕博研究生。
欢迎联系与交流:
chenshoubin@gml.ac.cn。
团队GitHub仓库:https://github.com/G-SEI-Lab
论文信息:
Title
Leap-SLAM: Degeneracy-mitigated robust SLAM with leapfrogging multi-robot collaboration in tunnels. Information
Authors
Chen, Shoubin, Chen, Jiasheng, Zhang, Baiyang, Yan, Maosheng, Li, Jianping, Zhang, Bo, & Li, Qingquan. (2026)
lnformation Fusion
https://doi.org/10.1016/j.inffus.2025.103198
END
素 材 丨泛在感知与空间智能团队
编 辑 丨 李沛昱 曾小告
责 编 丨 陈贞儒
欢迎投稿、建议:gmlab@gml.ac.cn

 发布时间:2026-06-29
 作者:光明实验室
 浏览:389次